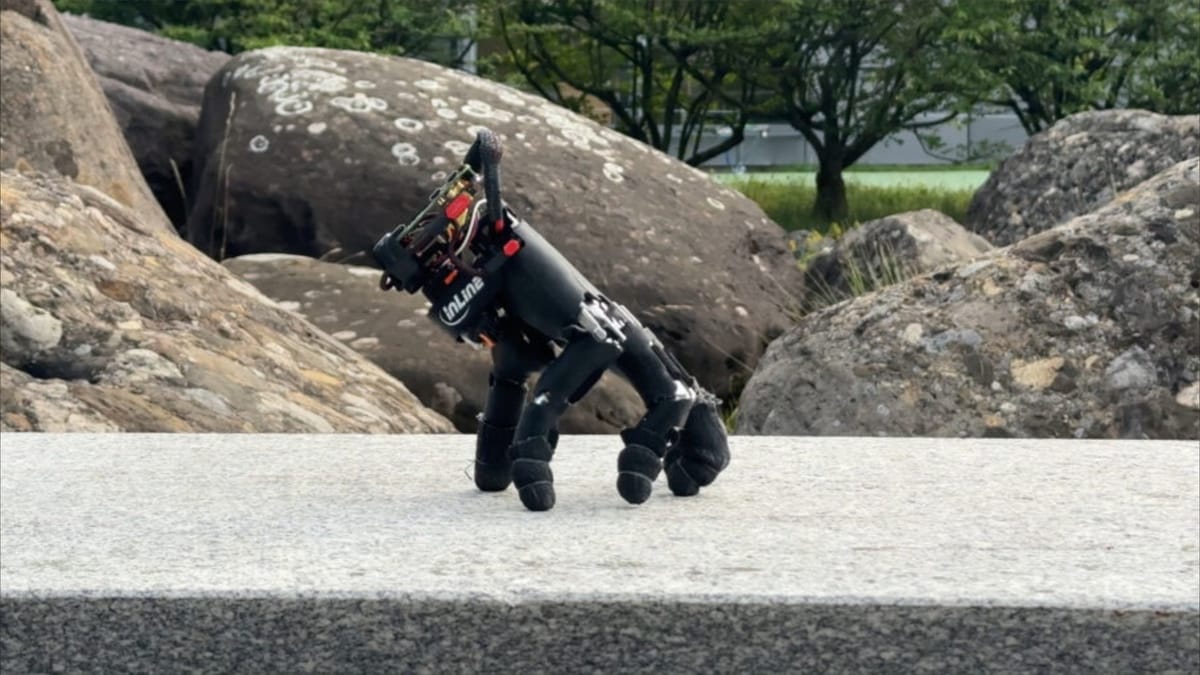
نجح باحثون في المعهد الفيدرالي السويسري للتكنولوجيا في زيورخ (ETH Zurich) في تطوير يد روبوتية قادرة على الحركة بشكل مستقل باستخدام أصابعها، دون الحاجة إلى ذراع روبوتية تحملها.
ويفتح هذا الابتكار المتطور المجال أمام روبوتات مستقبلية تستطيع إرسال أيديها بشكل مستقل إلى الأماكن الضيقة أو التي يصعب على جسم الروبوت الوصول إليها، لفحص الأشياء أو تشغيل الأدوات وتحريك الأجسام.
وفي تصريح لموقع ساينس ألرت، يقول خبير الروبوتات روبرت كاتزشمان: "يمكن لروبوت مستقبلي أن يرسل يده إلى مساحة لا يستطيع جسمه دخولها؛ وذلك لفحص شيء ما، أو تشغيل أداة تحكم، أو تحريك جسم معين، ثم استعادة اليد لاحقاً".
ما أبرز قدرات اليد الروبوتية؟
بحسب أمير حسين كاظمي بور، الباحث في مرحلة الدكتوراه والمؤلف الرئيسي للبحث الذي نُشر كمسودة أولية على منصة"arXiv"، يمكن لليد الروبوتية المشي على أطراف الأصابع والتحرك فوق 14 نوعاً من الأسطح، بالإضافة إلى النهوض واستعادة توازنها بعد السقوط.
كما تتمتع اليد الروبوتية بقدرات كالضغط على مفاتيح لوحة التحكم أثناء الحفاظ على توازنها ودفع الأجسام وتحريكها نحو أهداف محددة.
وقد اعتمد الباحثون على تقنيات التعلم التعزيزي والمحاكاة لتدريب اليد على الحركة والتوازن، ثم نقلوا المهارات إلى الجهاز الحقيقي.
وتزن اليد مع بطاريتها وحاسوبها ومستشعراتها نحو 818 غراماً، وبلغ متوسط سرعة حركتها 9.3 سنتيمتر في الثانية.
التقنية لا تزال في مراحلها التجريبية، إذ يحتاج الباحثون إلى تحسين موثوقيتها ودمج نظام رؤية فيها، فضلاً عن تطوير قدرتها على الانفصال عن الروبوت الأم وإعادة الاتصال به.